Umjetna inteligencija i robotika u nasadu lijeske (autonomni roboti, prepoznavanje plodova/štetnika)
Sadržaj generiran umjetnom inteligencijom — provjerite prije primjene
Ovaj je članak automatski sastavljen iz zbirke literature o lješnjaku uz pomoć umjetne inteligencije i može sadržavati pogreške ili zastarjele podatke. Služi kao polazište za daljnje istraživanje, a ne kao stručni savjet. Doze, sredstva i rokovi su informativni te ovise o sorti, lokaciji i važećim propisima — obavezno provjerite kod savjetodavne službe i na službenim izvorima prije primjene.
Umjetna inteligencija (UI), strojno učenje (ML) i autonomna robotika već su zakoračile u voćnjake — pa tako i u nasade lijeske. Dok daljinska detekcija dronovima i IoT senzori odgovaraju na pitanje "što se događa u mom nasadu", ovaj članak ide korak dalje: bavi se time kako sustavi sami prepoznaju bolesti, štetnike i plodove na slikama, kako procjenjuju prinos na temelju rijetkih mjerenja te kako se autonomni roboti sami kreću kroz redove i obavljaju radove. Za hrvatskog proizvođača glavna je vrijednost realna procjena: što od toga već radi na terenu, a što je još uvijek laboratorij i istraživački projekt. Najvažniji referentni okvir za lijesku jest europski projekt PANTHEON, oko kojeg je posljednjih godina nastao najveći dio relevantne literature baš za ovu kulturu.
Po čemu je ovo "napredni smjer"
Cjelina o digitalnoj poljoprivredi pokriva alate koji čovjeku daju bolje podatke: senzore, satelitske i dronske snimke, softver za evidenciju, sustave za potporu odlučivanju (DSS). Kod tih alata odluku i dalje donosi i izvodi čovjek. UI i robotika mijenjaju upravo taj dio lanca:
- Percepcija — algoritam sam "vidi" i klasificira (zdrav/bolestan list, ima/nema štetnika, zreo/nezreo plod, izboj koji treba ukloniti).
- Procjena i predikcija — model iz uzorka mjerenja izračunava stanje cijelog nasada (npr. ukupni prinos) bez mjerenja svakog stabla.
- Akcija — autonomni stroj sam navigira redom i izvodi zahvat (uklanjanje izboja, ciljana primjena, prikupljanje podataka).
To je razlika između "pametnijeg alata u rukama agronoma" i "stroja koji dio posla obavlja umjesto njega". Upravo zbog te razlike tehnologija je obećavajuća, ali i nezrela: što je veći stupanj autonomije, to je rješenje skuplje, krhkije i dalje od serijske primjene na prosječnom OPG-u.
PANTHEON — referentni projekt za lijesku
PANTHEON (Precision Farming of Hazelnut Orchards) europski je istraživački projekt financiran kroz program Obzor 2020 (Horizon 2020, ugovor o dodjeli br. 774571). To je dosad najozbiljniji pokušaj da se cijeli arsenal precizne poljoprivrede — robotika, daljinska detekcija, IoT i obrada velikih podataka — primijeni baš na lijesku. U konzorciju su četiri sveučilišta i dva industrijska partnera, među kojima i Ferrero, najveći svjetski potrošač lješnjaka.
Ideja je sljedeća: umjesto fiksne, jednolike obrade cijelog nasada, manji broj heterogenih robotskih jedinica (zemaljskih i zračnih) kreće se kroz nasad, prikuplja podatke na razini pojedinog stabla te obavlja dio poljskih radova. Svi podaci slijevaju se u središnju jedinicu organiziranu kao SCADA sustav (Supervisory Control And Data Acquisition — nadzorno upravljanje i prikupljanje podataka), poznat iz industrijske automatizacije. Središnja jedinica zatim radi automatske povratne radnje (npr. regulira navodnjavanje) i podupire odluke agronoma (npr. prijedlozi rezidbe).
Što PANTHEON konkretno cilja
Projekt se svjesno ograničio na aktivnosti gdje robotika i senzorika donose stvarnu razliku, kako bi ciljevi bili realni:
| Aktivnost | Uloga UI/robotike |
|---|---|
| Navodnjavanje | senzorika tla i biljke + automatska regulacija dotoka vode |
| Rezidba | prijedlozi reza na temelju 3D modela krošnje (potpora odluci) |
| Detekcija i uklanjanje izboja (suckers) | autonomno prepoznavanje i ciljano tretiranje izboja |
| Detekcija štetnika i bolesti | praćenje pojave i kvantifikacija pragova štetnosti |
| Procjena prinosa (production estimation) | model prinosa iz rijetkih mjerenja po stablu |
Arhitektura SCADA sustava sastoji se od bežične okosnice (Wireless Backbone Network), flote zemaljskih robota (UGV), jednog ili više zračnih robota (UAV), IoT mreže i središnje jedinice. Zračni i zemaljski roboti kreću se nasadom i prikupljaju podatke o stanju biljaka, a zemaljski uz to izvode pojedine radove.
Robotske platforme i navigacija
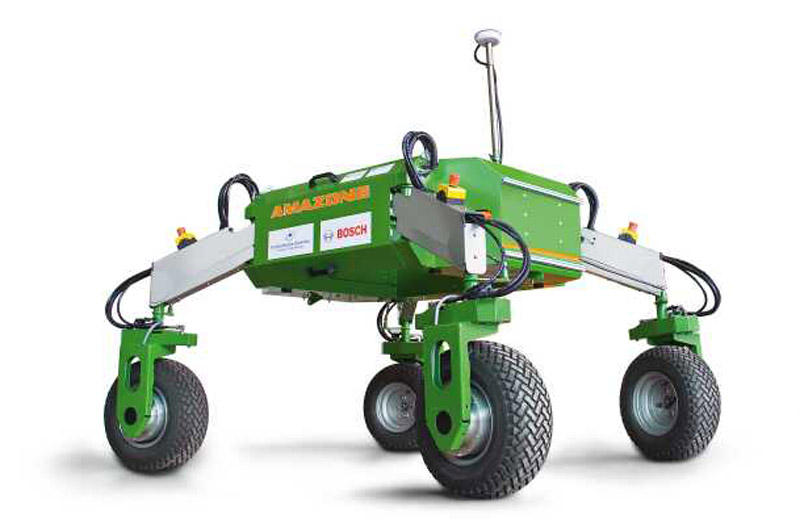
PANTHEON je za zemaljske radove koristio dvije robotske platforme SHERPA HL, mehanički prilagođene za rad u nasadu. Jedna je platforma izvedena za Ackermannovu kinematiku upravljanja (kao automobil), a druga može raditi i u Ackermannovu i u omnidirekcijskom načinu. Eksperimentalna validacija pokazala je da je za navigaciju kroz redove lijeske Ackermannov model praktičniji od omnidirekcijskog. Za snalaženje u prostoru robot koristi SLAM (simultanu lokalizaciju i mapiranje), uz cijeli sloj algoritama za upravljanje, navigaciju i planiranje puta.
Autonomno uklanjanje izboja — primjer dovršenog zadatka
Najkonkretniji rezultat projekta jest autonomno upravljanje izbojima (suckers). Izboji iz baze grma troše hranu i vodu, a uklanjaju se ručno ili herbicidom — posao koji se ponavlja više puta u sezoni. PANTHEON-ov robot taj je zadatak odradio na pet ciljanih stabala u istom redu u pokusnom nasadu: sam je navigirao do lokacija odabranih stabala, a izboje je:
- detektirao u stvarnom vremenu pomoću YOLO modela nad RGB-D slikom (boja + dubina),
- segmentirao indeksom zelenila ExG (Excess Green),
- rekonstruirao i locirao u prostoru pomoću knjižnice Kimera, te potom izveo ciljani tretman.
Za samu detekciju izboja istraživači su fino podešavali konvolucijsku neuronsku mrežu YOLOv3 (varijanta tiny, kompromis između brzine i točnosti, ulazna slika 608×608), na pretreniranom modelu (ImageNet) dodatno učenom na slikama snimljenima u nasadu. Dva glavna izazova u otvorenom polju bila su šum pozadine (trava, druge biljke) i izrazito promjenjivi uvjeti osvjetljenja.
Procjena prinosa strojnim učenjem
Mjeriti kontinuirano svako stablo u velikom nasadu nije realno. Zato je ključno razviti alate koji ukupni prinos procjenjuju iz rijetkih mjerenja u prostoru i vremenu. Polazna pretpostavka je da su sva stabla u dovoljno maloj zoni nasada izložena sličnim uvjetima pa imaju usporedive gubitke; iz mjerenja nekoliko biljaka tada se procjenjuje stanje neizmjerenih i ukupni prinos cijelog nasada. To je tipičan zadatak strojnog učenja: model uči vezu između nekoliko mjerljivih veličina (npr. parametri krošnje, povijesni podaci, vegetacijski indeksi) i konačnog prinosa.
U literaturi o lijeski povezuju se i agronomski pokazatelji koji se mogu strojno bilježiti i koristiti kao ulaz u model — primjerice površina poprečnog presjeka debla (TCSA) na 30 cm visine, masa odrezanog drva po stablu te prinos po stablu izražen kao masa ploda u ljusci, iz čega se računa i učinkovitost roda (yield efficiency). Računalni modeli u poljoprivredi nisu novost ni u Hrvatskoj: već se koriste za vrednovanje tla i procjenu mogućeg prinosa usjeva, opskrbe tla hranjivima i potrebe gnojidbe.
Realan domet
Procjena prinosa modelom korisna je za planiranje (otkup, sušara, logistika, ugovaranje), ali ostaje procjena s nesigurnošću. Točnost ovisi o kvaliteti i broju terenskih mjerenja kojima se model "hrani" i kalibrira za konkretnu sortu i lokaciju.
Prepoznavanje bolesti, štetnika i plodova (računalni vid)
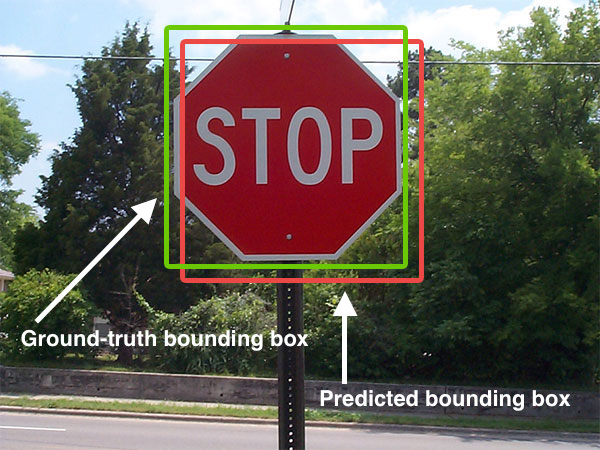
Najzreliji i najpristupačniji dio UI-ja u voćarstvu jest računalni vid — prepoznavanje na slikama. Pristup je gotovo uvijek isti: prikupi se skup označenih slika (zdravo/bolesno, vrsta štetnika, faza zrelosti ploda), na njemu se istrenira konvolucijska neuronska mreža (CNN) ili detektor poput obitelji YOLO, a model potom u stvarnom vremenu klasificira nove snimke s kamere drona, robota ili telefona.
Što kaže literatura (orijentacijske brojke)
| Primjena | Pristup | Prijavljena točnost / učinak | Napomena |
|---|---|---|---|
| Detekcija bolesti lista oraha | duboko učenje, 726 slika (365 bolesnih, 361 zdrava) | do 99,58 % | srodna kultura; mali, "čist" skup |
| Detekcija štetnika u voćnjaku | poboljšani YOLOv4, u stvarnom vremenu | visoka točnost detekcije | općenito voćnjak |
| Brojanje plodova iz zraka (durian) | model tipa EN-YOLO, dron | 95,3 % točnost brojanja | uz bazu znanja za odluke |
| Razvrstavanje nedovoljno razvijenih lješnjaka | udarna akustika + klasifikator (SVM) | ~97 %, 20–40 plodova/s | postberbena dorada, ne polje |
Brojke su orijentacijske i potječu iz pojedinačnih studija pod kontroliranim uvjetima; u stvarnom nasadu (promjenjivo svjetlo, prašina, preklapanje lišća, druge biljke u pozadini) točnost je redovito niža. Talijanski pregled "Smart Agriculture" izravno navodi pravu vrijednost ovog pristupa za lijesku: rana dijagnoza — algoritmi prepoznavanja slika analiziraju lišće, plodove i cvjetove te pravovremeno otkrivaju znakove bolesti ili zaraze.
Spoj s daljinskom detekcijom
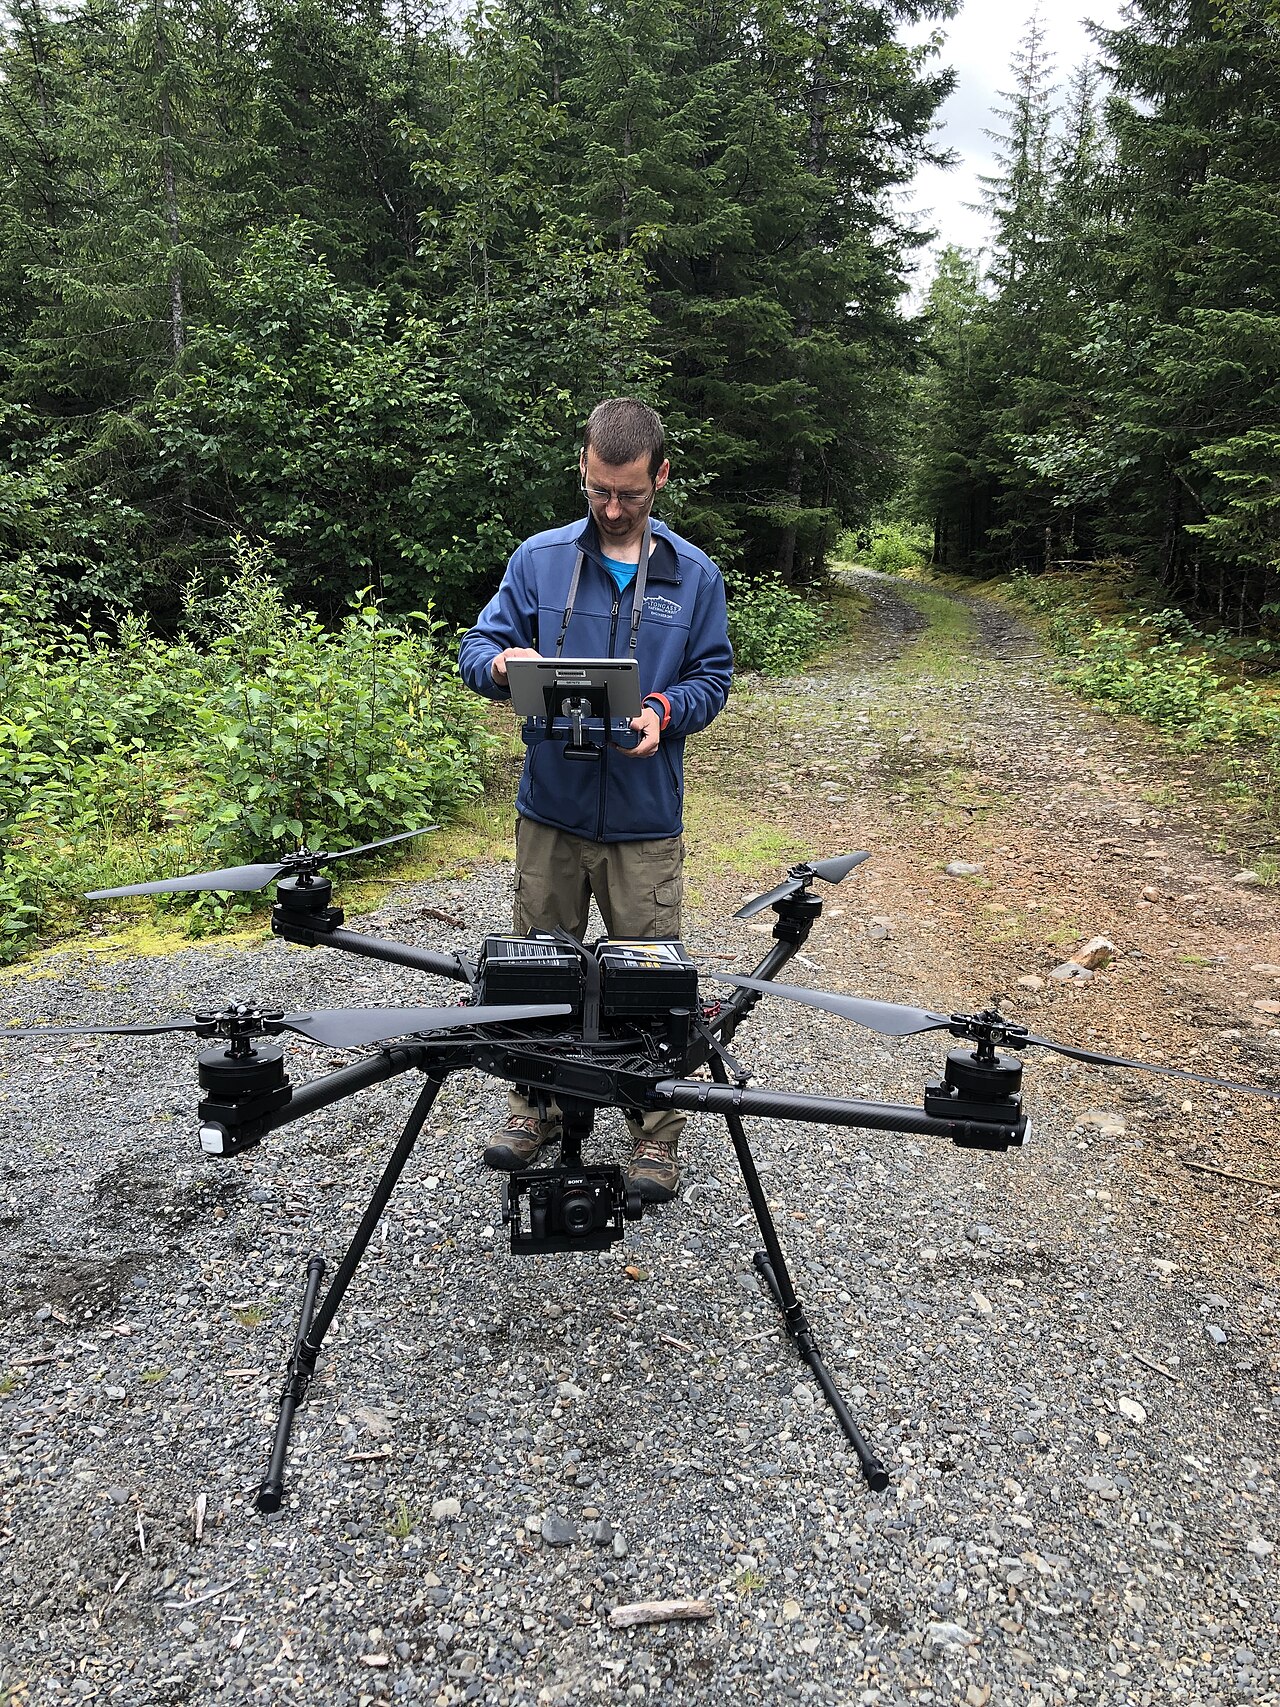
Računalni vid ne radi samo na bliskim snimkama. Senzori i vegetacijski indeksi (npr. NDVI, CWSI, indeksi karotenoida) mogu rano signalizirati stres i bolest na razini stabla; na drugim kulturama tako su prepoznavani huanglongbing na citrusima i verticilijsko venuće na maslini i prije vidljivih simptoma. Sustavni pregledi praćenja voćnjaka dronovima i neuronskim mrežama navode upravo te primjene: segmentaciju stabala, detekciju bolesti i štetnih kukaca, prepoznavanje plodova i procjenu proizvodnje.
Najnoviji smjer (2025.)
Najnovija istraživanja spajaju detektore poput YOLO-a s velikim jezičnim i vizualno-jezičnim modelima kako bi sustav ne samo prepoznao problem, nego i predložio mjeru (npr. EN-YOLO uz "bazu znanja stručnjaka" za odluke o zaštiti). Paralelno se razvijaju lake varijante modela za rad na jeftinom ugrađenom hardveru (Raspberry Pi, dronovi), čime se otvara put primjeni i izvan laboratorija. Pojavljuju se i specijalizirani roboti za izviđanje (scouting), npr. za detekciju virusom zaraženih biljaka u polju.
Stanje tehnologije: što radi, a što ne
Pošteno je tehnologije razvrstati po zrelosti za stvarnu primjenu u nasadu lijeske:
| Tehnologija | Zrelost | Realnost za HR proizvođača |
|---|---|---|
| Prepoznavanje bolesti/štetnika na slici (telefon/dron) | srednja–visoka | dostupno kao alat za pomoć pri dijagnozi; provjeravati rezultate |
| Procjena prinosa modelom iz mjerenja | srednja | izvedivo uz dovoljno terenskih podataka i kalibraciju |
| Strojno potpomognuta rezidba (prijedlozi reza) | niska–srednja | uglavnom istraživanje; rez i dalje radi čovjek |
| Autonomni UGV za izboje / podatke (PANTHEON) | niska (istraživačka) | dokazano u pokusu, nije serijski proizvod |
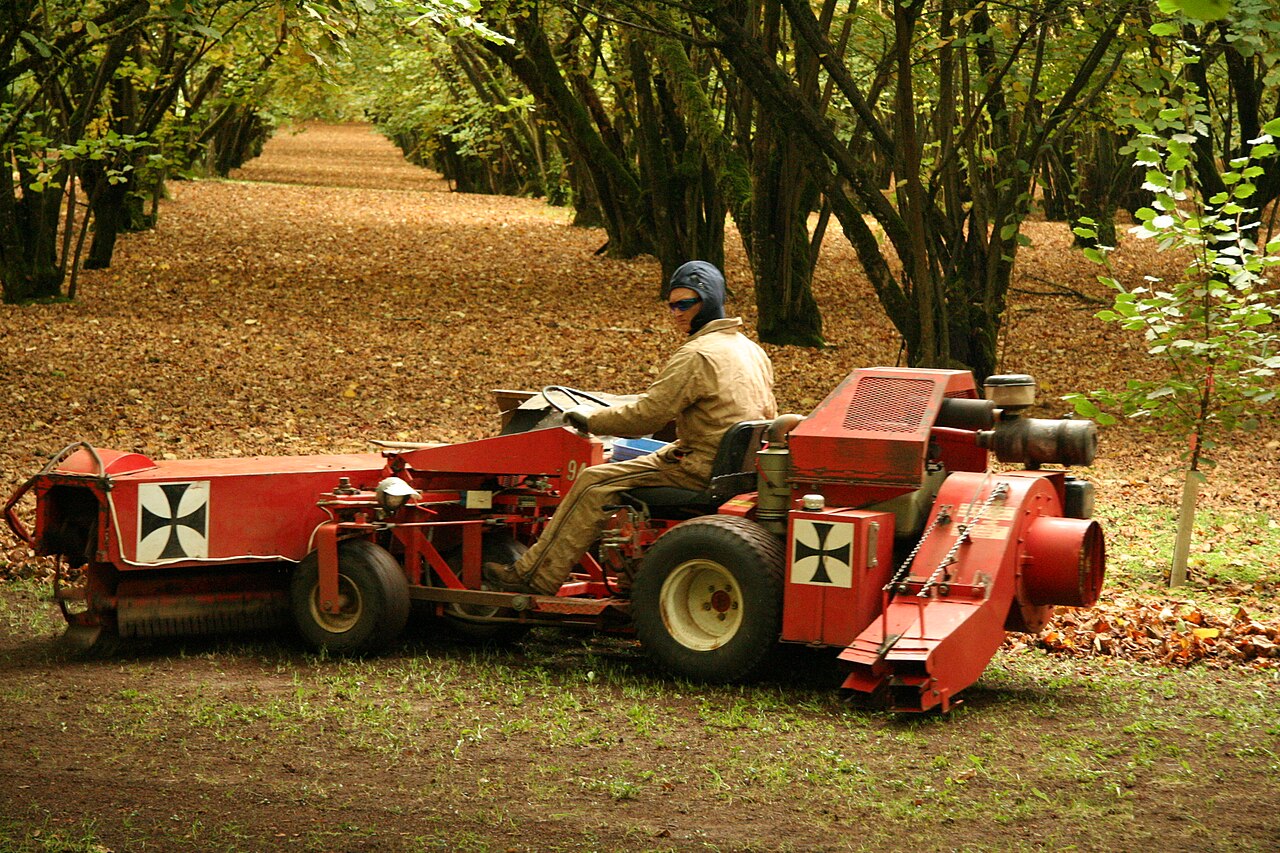
| Mehanizirana berba lješnjaka (tresenje + sakupljanje s tla) | visoka (zrelo, ali ne "UI") | standard na površinama iznad ~3 ha |
Ključno: autonomna robotika za lijesku još je u istraživačkoj fazi. PANTHEON je pokazao da pojedini zadaci (uklanjanje izboja, prikupljanje podataka po stablu) mogu biti autonomni, ali to nije proizvod koji se kupuje "s police". Robotske aplikacije u poljoprivredi i dalje su u razvoju, s mnogo neistraženih primjena. Nasuprot tome, klasična mehanizacija berbe — koja nije UI, nego strojevi za tresenje i usisno sakupljanje plodova s tla — odavno je realnost i na velikim površinama smanjuje troškove (berba inače nosi i do ~50 % ukupnih troškova proizvodnje).
Praktične preporuke i česte pogreške
Što je danas isplativo i izvedivo na OPG-u:
- Počnite od računalnog vida kao pomoći pri dijagnozi — aplikacije/usluge koje iz fotografije lista predlažu mogući uzrok. Tretiraj ih kao "drugo mišljenje", ne kao dijagnozu.
- Spojite vid s dronom i vegetacijskim indeksima za rano otkrivanje žarišta stresa, pa ciljano obiđite samo problematične zone.
- Za procjenu prinosa sustavno bilježite terenske podatke (uzorci stabala, mjerenja) — bez kvalitetnih ulaznih podataka nijedan model nije pouzdan.
- Mehaniziranu berbu i doradu (kombajn-sakupljač, sušara) razmatrajte kroz programe potpore (npr. tip operacije iz Strateškog plana ZPP-a / nekadašnji IPARD), jer je oprema skupa i često se isplati i kroz uslužni rad za druge.
Česte pogreške:
- Vjerovati objavljenoj točnosti od "99 %". Te brojke vrijede za uredne laboratorijske skupove; u prašnjavom nasadu pod promjenjivim svjetlom rezultat je slabiji.
- Kupovati autonomne robote kao gotovo rješenje. Za lijesku takav serijski proizvod praktički ne postoji; riječ je o istraživačkim platformama.
- Zanemariti pripremu površine za mehanizaciju. I za strojnu berbu i za vožnju robota tlo mora biti poravnato i čisto (sitnjenje, valjanje, desikacija tratine prije berbe), inače učinak strojeva pada.
- Slijepo provoditi automatske preporuke o zaštiti. Doze, sredstva i rokovi ovise o sorti, lokaciji i registraciji sredstva — uvijek provjerite važeću etiketu i savjetodavnu službu.
Izvori
Ovaj je članak AI-sažetak iz interne zbirke literature o lješnjaku (RAG korpus) i javno dostupnih izvora. Doze, brojke i tvrdnje informativne su naravi i treba ih provjeriti u izvornicima i kod savjetodavne službe. Glavni korišteni izvori:
- PANTHEON — Precision Farming of Hazelnut Orchards, Obzor 2020 (br. 774571), CORDIS — https://cordis.europa.eu/project/id/774571
- PANTHEON — službene stranice projekta i deliverabli (Sveučilište Roma Tre) — https://pantheon.inf.uniroma3.it/
- Pantheon: robots giving a helping hand to hazelnut farmers, Europska komisija — https://digital-strategy.ec.europa.eu/en/news/pantheon-robots-giving-helping-hand-hazelnut-farmers
- Precision Farming of Hazelnut Orchards (PANTHEON) — SCADA for Agriculture (RAG korpus, PDF deliverabli; razvoj UGV-a, SHERPA HL, Ackermann/SLAM)
- Potena i sur. (2020), Sucker detection — fino podešavanje YOLOv3 za detekciju izboja u nasadu lijeske — https://doi.org/10.1109/ccta41146.2020.9206335
- An Autonomous Sucker Management Architecture (validacija u PANTHEON nasadu; YOLO + ExG + Kimera) — RAG korpus, 2022.
- Pretto i sur. (2020), Building an Aerial-Ground Robotics System for Precision Farming (RHEA, PANTHEON, GRAPE, SWEEPER) — RAG korpus
- Orchard monitoring based on UAVs and image processing by ANN: a systematic review (2023) — RAG korpus
- Next-generation methods for early disease detection in crops (2023) — RAG korpus
- Detekcija bolesti lista oraha dubokim učenjem (726 slika, do 99,58 %) — RAG korpus
- Detection of underdeveloped hazelnuts by impact acoustics (~97 %, 20–40 plodova/s) — RAG korpus
- Parisi (2024), Smart Agriculture: Nuove Tecnologie in Agrometeorologia e Agronomia — RAG korpus
- Pacchiarelli i sur. (2025), Influence of the Plant Training System on Yield and Nut Traits of European Hazelnut — https://doi.org/10.3390/agronomy15020345
- Hunt i sur. (2025), daljinska detekcija zdravlja stabala u voćnjacima — https://doi.org/10.3390/s25010288
- Gojak, M. (2020), Traktorski priključak za branje lješnjaka, FSB — RAG korpus
- Mehanizacija u proizvodnji i doradi lješnjaka u tvrtki Minas-Zrno 1 (2021) — RAG korpus
- A real-time object detection model for orchard pests based on improved YOLOv4 — https://www.ncbi.nlm.nih.gov/pmc/articles/PMC9360051/
- Small Object Detection in Agriculture: Durian Orchards Using EN-YOLO (2025) — https://www.ncbi.nlm.nih.gov/pmc/articles/PMC12430213/
- Advancing site-specific disease and pest management in precision agriculture (2025) — https://arxiv.org/html/2510.24650v1